近日,依托国家自然科学基金区域创新发展联合基金重点支持项目“高端机器人用伺服电机及系统应用基础研究(项目编号:U23A20644)”的资助,合肥工业大学赵吉文教授团队面向协作型人形机器人高精密协作驱动的特殊使用需求,历时3年,经五代迭代,成功研发具备高可靠、高精度、高响应、柔顺控制特性的伺服电机模组系列产品(XZ82、XZ92、XZ104、XZ114),为人形机器人国产化核心驱动部件提供新的技术方案。
人形机器人朝着高动态协作、仿生运动、长期连续作业方向快速发展。人形机器人关节空间狭小、负载动态波动大,还要实现柔顺人机交互,对驱动部件提出了区别于常规工业设备的严苛综合要求。赵吉文教授团队针对人形机器人头部、躯干、四肢、下肢承重关节差异化负载特征,围绕高过载、高精度、高可靠、快响应、高集成、强散热六大核心指标开展系统攻关,完成理论分析、结构设计、驱控硬件研制、控制算法开发的全链条研发,形成完整的关节电机产品谱系。
该系列伺服关节模组采用外转子一体化高度集成结构,将电机本体、精密减速机构、电磁制动器、驱动控制系统集成一体,体积小巧紧凑,适配机器人狭小关节安装空间;整机结构刚性高、抗冲击性能优异,可长期承受高频往复、大角度仿生运动工况。产品创新采用空心内轴贯通式强制风冷散热结构,依靠空心主轴散热栅板和外转子同轴风扇构建贯通式主动散热风道。整机表面温升可控制在69℃以内,绕组温升低于85℃,能够稳定支持三倍额定转矩长时间持续工作,保障重载条件下电机性能稳定。
硬件层面采用驱控、制动、采样三合一集成设计,减少外部接线,具备良好的抗电磁干扰能力,完成高低温、振动、冲击多项可靠性验证,能够快速感知负载变化与外部作用力,为动态运动控制提供硬件保障。软件算法配置专属三闭环控制算法,完成全参数实测整定,有效抑制低速转矩脉动;支持恒位置精准定位、恒转矩柔性力控、恒转速平稳运动三种工作模式无缝切换,搭配动态抗扰动补偿算法,在负载突变、人机接触、姿态调整过程中快速完成偏差修正,兼顾点位控制精度与人机交互柔顺性。
性能指标上,全系列产品重复定位精度可达10⁻⁴ rad量级,动态响应时间20‑50ms,具备3倍额定转矩长时过载能力,额定工况效率82%,三倍过载工况效率可达78%;产品设计MTBF≥57000 h(可靠性预计值),可满足长时间不间断运行需要。产品覆盖不同负载等级的机器人关节:
‑XZ82适配头部、手腕、足踝轻载精细关节;
‑XZ92适配肩部、肘部、腰部躯干运动关节;
‑XZ104适配肩、肘、腰、髋、膝中重载综合关节;
‑XZ114适配髋部、膝关节下肢核心承重关节。
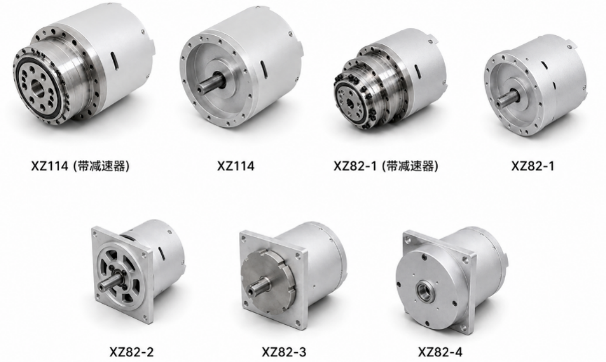
图1 伺服电机模组系列产品
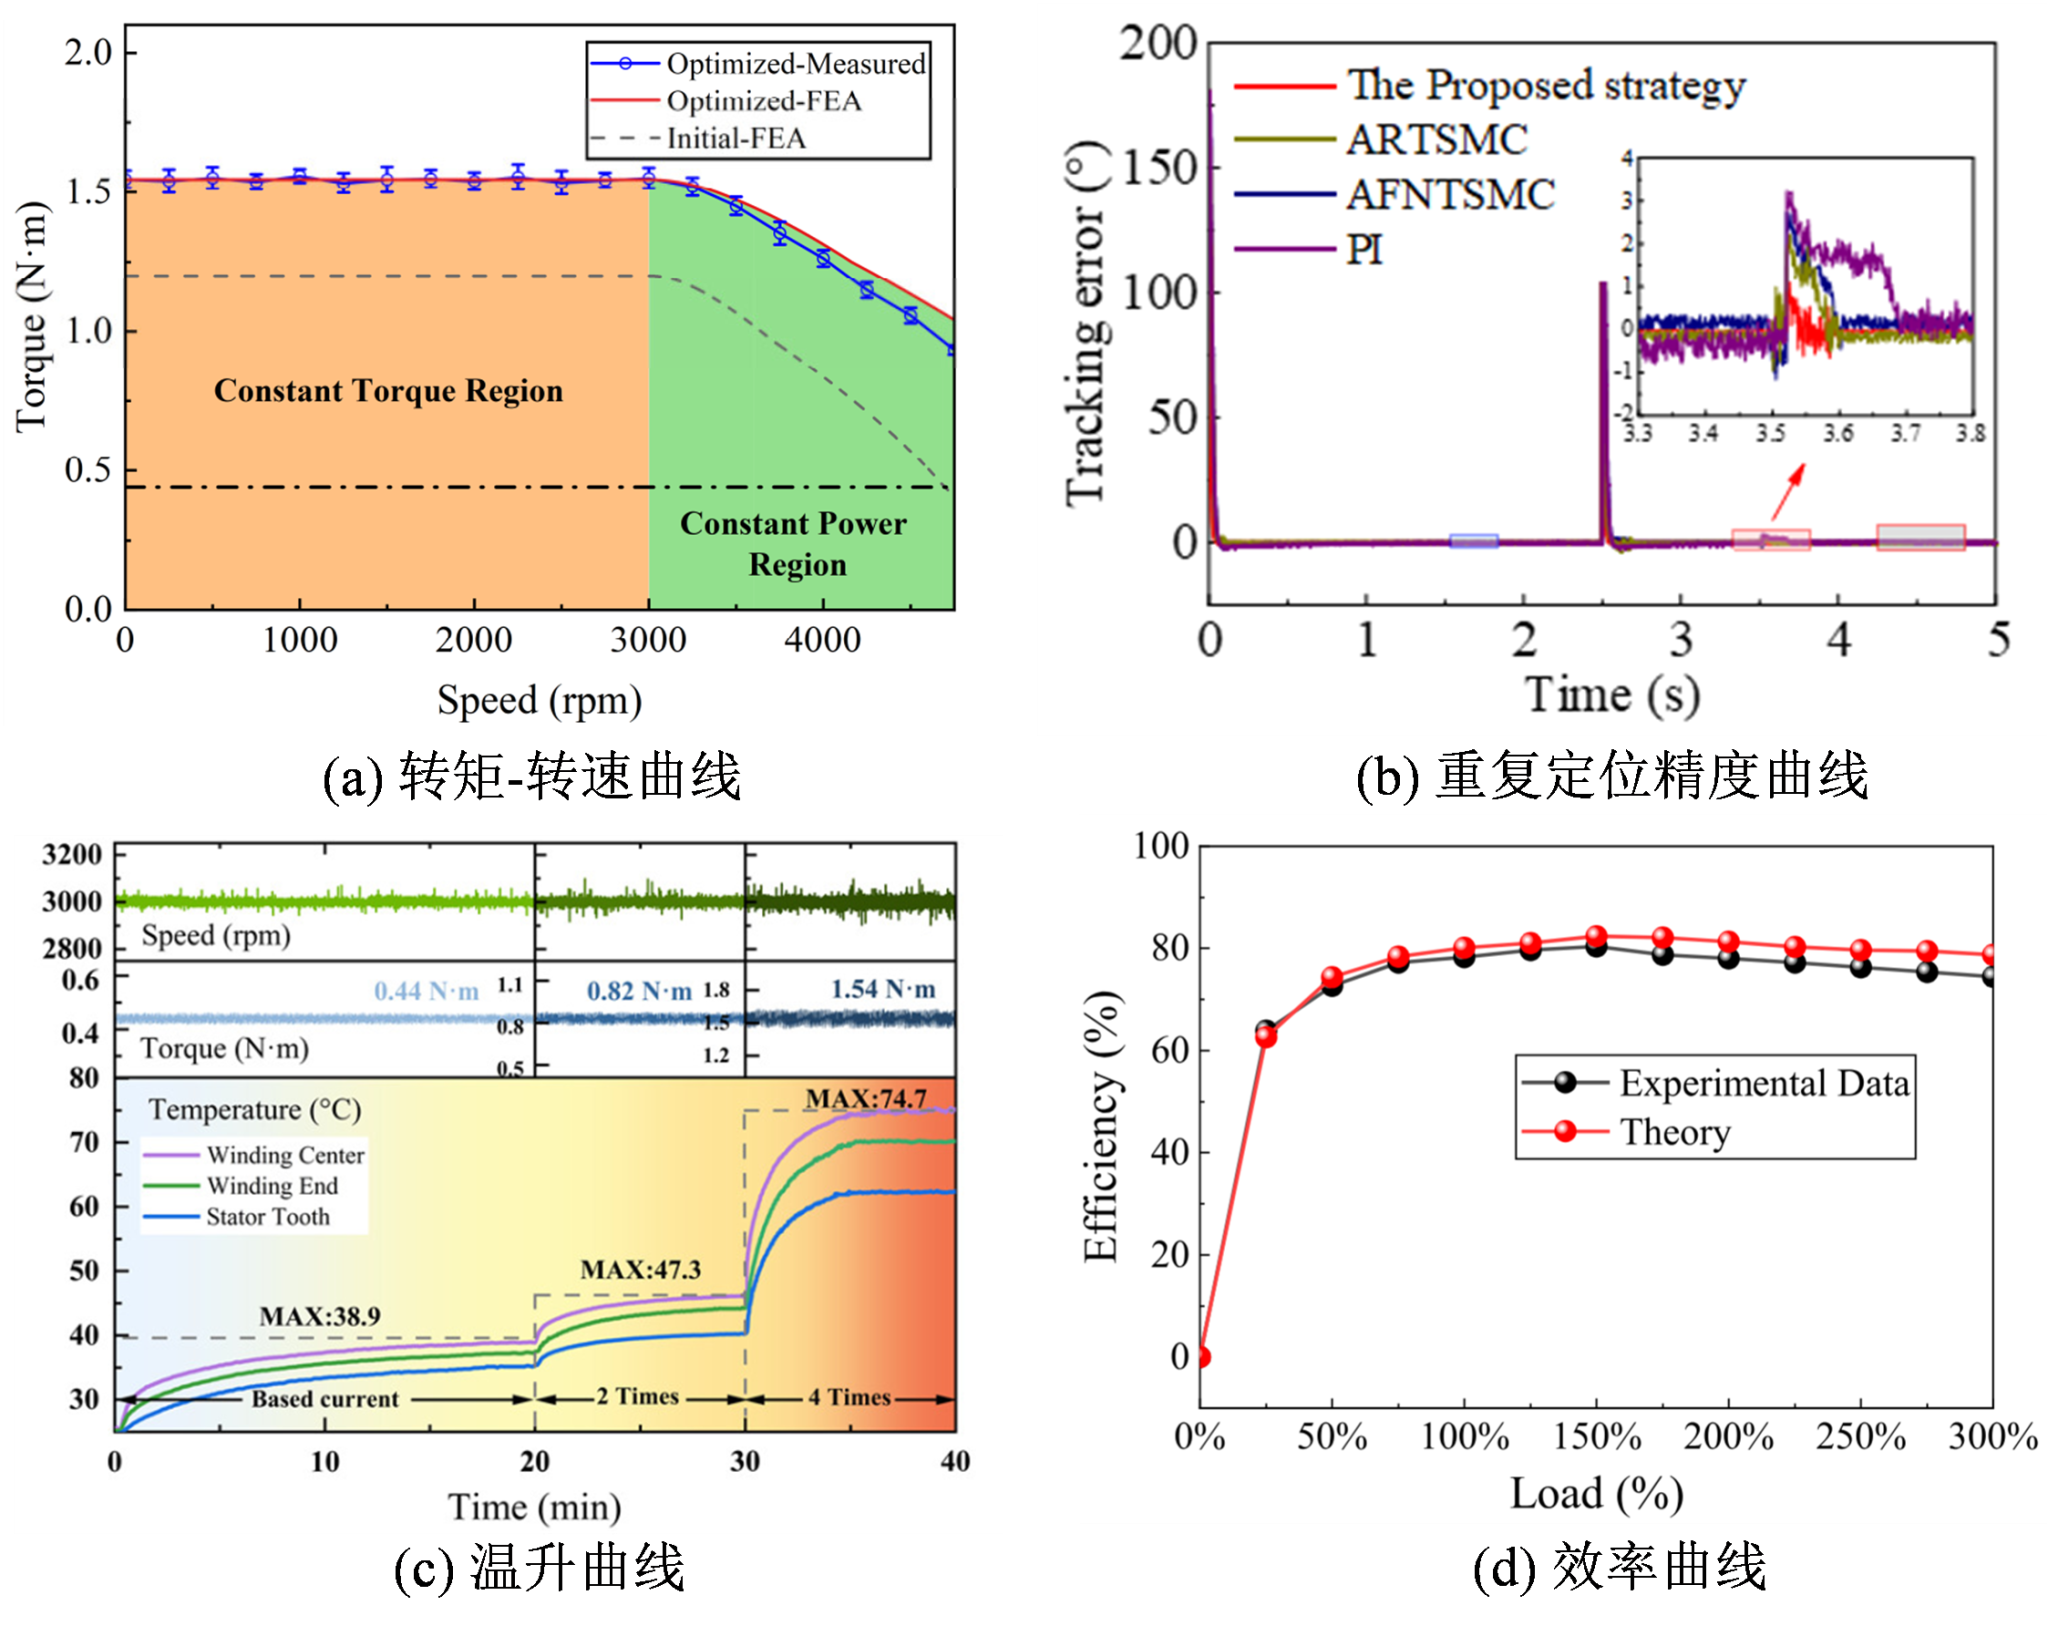
图2产品性能指标
该系列模组可应用于工业协作人形机器人、商用服务人形机器人、文旅仿生舞蹈人形机器人以及高校科研实验平台,覆盖高精度作业、柔性人机交互、仿生表演、全天候值守等场景,支持定制化开发。目前样机已经完成多轮耐久与动态性能测试,团队将继续推进人形机器人关节模组技术优化与成果转化。基于该系列关节模组的人形机器人即将完成整机调试。
盘真保/文 盘真保/图 吴红斌/审核